Domain portfolio-invest.de kaufen?
Wir ziehen mit dem Projekt
portfolio-invest.de um.
Sind Sie am Kauf der Domain
portfolio-invest.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain portfolio-invest.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Welche Rolle spielen Diversifikation und Risikomanagement bei der Entwicklung einer langfristigen Anlagestrategie?
Diversifikation hilft, das Risiko zu streuen, indem verschiedene Anlageklassen und -instrumente genutzt werden. Risikomanagement beinhaltet die Überwachung und Kontrolle von Risiken, um Verluste zu minimieren. Beide spielen eine entscheidende Rolle bei der Entwicklung einer langfristigen Anlagestrategie, um langfristige Renditen zu maximieren und potenzielle Verluste zu begrenzen. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
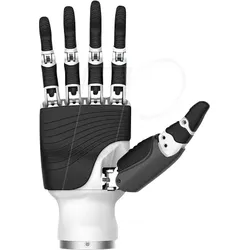
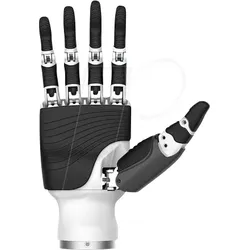
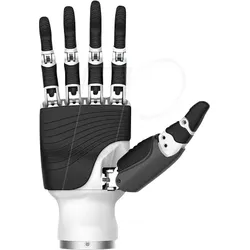
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Borgmann, Moritz: Der Aktien und ETF Guide: Die Komplettanleitung für eine intelligente Geldanlage am Aktienmarkt, gezielten Vermögensaufbau und sichere Altersvorsorge - inkl. Workbook und Daytrading AnleitungDer Aktien und ETF Guide: Die Komplettanleitung für eine intelligente Geldanlage am Aktienmarkt, gezielten Vermögensaufbau und sichere Altersvorsorge - inkl. Workbook und Daytrading Anleitung , Aktien & ETF: Unkomplizierter Step-by-Step-Einstieg für Anfänger in die Welt von Trading, Investment & Vermögensaufbau Die Inflation frisst Ihr Erspartes auf und zugleich wird alles teurer? Riester und Sparkonto sorgen statt für Vermögensbildung nur noch für Sorgenfalten? Und Sie fragen sich, ob man mit Normal-Gehalt überhaupt noch Vermögen aufbauen kann? Zum Glück ja - und wie das mit Aktien und ETF auch Finanzmarkt-Neulingen problemlos gelingt, erfahren Sie in diesem Buch! Die finanziellen Gewissheiten unserer Großeltern haben ausgedient: Sparkonto, Riester-Rente & Co. werfen kaum mehr etwas ab, zudem sorgen die weltweiten Turbulenzen für Rekordinflation und explodierende Preise lassen das Ersparte rasant dahinschmelzen. Für den Normalverdiener scheint es unmöglich, etwas beiseitelegen zu können oder gar Wohlstand zu vermehren - doch das ist ein Irrtum! Denn Aktien- & ETF-Investitionen bergen auch für diese Zielgruppe enormes Potential mit unschlagbaren Vorteilen: Risikoarmes, langfristiges und zuverlässiges Investment auch für den schmaleren Geldbeutel und dabei auch noch absolut anfängerfreundlich. Dieser Ratgeber führt Sie Schritt für Schritt in die spannende Welt des Börsenhandels ein, macht Sie mit wichtigem Grundlagenwissen vertraut und begleitet Sie praktisch & konkret bei Ihrem Investment-Einstieg. Lässt sich das auch für Laien umsetzen? Absolut! Denn die strukturierten, leicht verständlichen und umfassenden Informationen in diesem Buch sind gezielt so konzipiert, dass auch völlige Börsen-Neulinge problemlos in die Materie einsteigen und in kürzester Zeit ihren Vermögensaufbau starten können. Börsen-Basics: Aktien, ETF, Charts, Trends, Spreads, Cost-Average-Effekt - machen Sie sich umfassend, verständlich und systematisch mit den wichtigsten Grundlagen des Investierens vertraut und blicken Sie endlich durch im Finanz-Dschungel. Ihre Anlage: Finden Sie heraus, wie Aktienanalyse, Bilanzen, Trading-Indikatoren & Co. Ihnen bei der sinnvollen Investment-Auswahl helfen und wie Sie die perfekten Aktien & ETF für sich identifizieren. Praktisch & konkret: Depot eröffnen, Handelsplätze wählen, Anlagestrategie festlegen, Sektoren erschließen - starten Sie mit Step-by-Step-Anleitungen ganz einfach Ihren Vermögensaufbau. Psychologie des Investierens: Mit klugem Psycho-Management von Selbstvertrauen, Hoffnung, Frust, Gier, Hochmut oder Verlusterfahrungen machen Sie sich erst wirklich fit für die Welt des Investments. Dieses Buch ist Ihr idealer Wegbegleiter durch das faszinierende Trading-Universum und hilft Ihnen, eine solide Grundlage für langfristige Vermögensbildung aufzubauen. Mit den praktischen Übungen samt Lösungen im Bonus-Workbook steigen Sie im Handumdrehen richtig in die Materie ein und können schon bald mit dem Investieren loslegen. , Funktionswäsche > Motorrad- & Motorsportausrüstung , Auflage: 1. Auflage, Erscheinungsjahr: 20240906, Produktform: Kartoniert, Autoren: Borgmann, Moritz, Auflage: 24001, Auflage/Ausgabe: 1. Auflage, Seitenzahl/Blattzahl: 168, Themenüberschrift: BUSINESS & ECONOMICS / Finance / General, Keyword: aktien buch; aktien einsteiger buch; aktien etfs; aktien für anfänger; aktien für einsteiger; aktienhandel für einsteiger; buch über aktienhandel; börsen bücher; etf einsteiger buch; etf für anfänger; etfs für einsteiger 2024; investieren buch, Fachschema: Kunsthandel~Mäzen - Mäzenatentum~Finanz~Anlage (finanziell) - Geldanlage~Kapitalanlage~Recht / Ratgeber (allgemein), Fachkategorie: Finanzielle Aspekte der Kunst, Geldanlage~Finanzen~Persönliche Finanzen~Ratgeber, Sachbuch: Recht, Warengruppe: TB/Recht/Rechtsratgeber, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 210, Breite: 150, Höhe: 11, Gewicht: 300, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft,19,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Warum ist Portfolio-Diversifikation ein wichtiger Aspekt der Anlagestrategie und wie kann sie dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren?
Portfolio-Diversifikation ist wichtig, um das Risiko zu minimieren, da sie es ermöglicht, Verluste in einem Bereich durch Gewinne in einem anderen auszugleichen. Durch die Streuung des Portfolios über verschiedene Anlageklassen und Branchen kann das Risiko eines Totalverlusts reduziert werden. Zudem kann die Diversifikation dazu beitragen, die Rendite zu maximieren, da sie es ermöglicht, von verschiedenen Marktbedingungen zu profitieren und Chancen in verschiedenen Bereichen zu nutzen. Eine gut diversifizierte Anlagestrategie kann dazu beitragen, die Volatilität des Portfolios zu verringern und langfristig stabile Renditen zu erzielen. **
-
Warum ist Portfolio-Diversifikation ein wichtiger Aspekt der Anlagestrategie und wie kann sie dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren?
Portfolio-Diversifikation ist wichtig, um das Risiko zu minimieren, da sie es ermöglicht, das Kapital auf verschiedene Anlageklassen und -instrumente zu verteilen. Durch die Streuung des Portfolios über verschiedene Anlagen können Verluste in einem Bereich durch Gewinne in einem anderen Bereich ausgeglichen werden. Dies trägt dazu bei, das Gesamtrisiko zu verringern. Gleichzeitig kann Portfolio-Diversifikation dazu beitragen, die Rendite zu maximieren, da sie die Möglichkeit bietet, von verschiedenen Marktbedingungen und Anlagechancen zu profitieren. Eine gut diversifizierte Anlagestrategie kann somit dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren. **
-
Warum ist Portfolio-Diversifikation ein wichtiger Aspekt der Anlagestrategie und wie kann sie dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren?
Portfolio-Diversifikation ist wichtig, um das Risiko zu minimieren, da sie es ermöglicht, das Kapital auf verschiedene Anlageklassen zu verteilen. Durch die Streuung des Portfolios über verschiedene Anlagen können Verluste in einem Bereich durch Gewinne in einem anderen Bereich ausgeglichen werden. Dies trägt dazu bei, das Gesamtrisiko zu reduzieren. Gleichzeitig kann Portfolio-Diversifikation auch dazu beitragen, die Rendite zu maximieren, da sie die Möglichkeit bietet, von verschiedenen Marktbedingungen zu profitieren und Chancen in verschiedenen Anlageklassen zu nutzen. Durch die Kombination von verschiedenen Anlagen kann das Portfolio insgesamt eine bessere Rendite erzielen, als wenn das Kapital nur in eine Anlageklasse investiert wäre. **
-
Wie können Anleger Wertpapiere nutzen, um ihr Portfolio zu diversifizieren und langfristig Rendite zu erzielen?
Anleger können Wertpapiere aus verschiedenen Anlageklassen wie Aktien, Anleihen und Rohstoffe kaufen, um ihr Portfolio zu diversifizieren. Durch die Streuung ihres Investments reduzieren sie das Risiko eines Verlusts bei einem einzelnen Wertpapier. Langfristig können Anleger durch eine breite Diversifizierung und eine strategische Auswahl von Wertpapieren eine höhere Rendite erzielen. **

Wie können Anleger ihr Portfolio effektiv verwalten, um eine optimale Diversifikation und Rendite zu erreichen?
Anleger können ihr Portfolio effektiv verwalten, indem sie in verschiedene Anlageklassen investieren, um das Risiko zu streuen. Sie sollten regelmäßig ihr Portfolio überprüfen und gegebenenfalls anpassen, um auf Veränderungen am Markt zu reagieren. Zudem ist es wichtig, langfristige Anlageziele zu definieren und diese im Auge zu behalten, um eine optimale Rendite zu erzielen. **
Wie kann Diversifikation dabei helfen, das Risiko in einem Portfolio zu verringern und die Rendite zu steigern?
Durch Diversifikation können Anleger ihr Kapital auf verschiedene Anlageklassen verteilen, um das Risiko zu streuen. Wenn eine Anlageklasse schlecht abschneidet, können Gewinne aus anderen Anlagen Verluste ausgleichen. Eine breite Diversifikation kann auch dazu beitragen, die Rendite zu steigern, da Anleger von verschiedenen Marktentwicklungen profitieren können. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
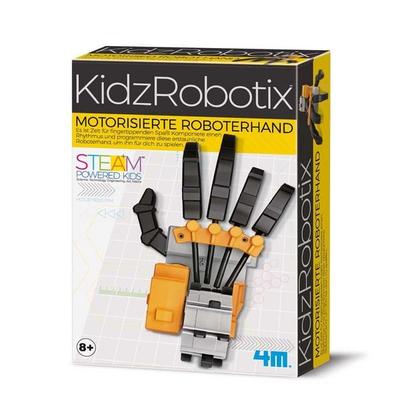
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Borgmann, Moritz: Der Aktien und ETF Guide: Die Komplettanleitung für eine intelligente Geldanlage am Aktienmarkt, gezielten Vermögensaufbau und sichere Altersvorsorge - inkl. Workbook und Daytrading AnleitungDer Aktien und ETF Guide: Die Komplettanleitung für eine intelligente Geldanlage am Aktienmarkt, gezielten Vermögensaufbau und sichere Altersvorsorge - inkl. Workbook und Daytrading Anleitung , Aktien & ETF: Unkomplizierter Step-by-Step-Einstieg für Anfänger in die Welt von Trading, Investment & Vermögensaufbau Die Inflation frisst Ihr Erspartes auf und zugleich wird alles teurer? Riester und Sparkonto sorgen statt für Vermögensbildung nur noch für Sorgenfalten? Und Sie fragen sich, ob man mit Normal-Gehalt überhaupt noch Vermögen aufbauen kann? Zum Glück ja - und wie das mit Aktien und ETF auch Finanzmarkt-Neulingen problemlos gelingt, erfahren Sie in diesem Buch! Die finanziellen Gewissheiten unserer Großeltern haben ausgedient: Sparkonto, Riester-Rente & Co. werfen kaum mehr etwas ab, zudem sorgen die weltweiten Turbulenzen für Rekordinflation und explodierende Preise lassen das Ersparte rasant dahinschmelzen. Für den Normalverdiener scheint es unmöglich, etwas beiseitelegen zu können oder gar Wohlstand zu vermehren - doch das ist ein Irrtum! Denn Aktien- & ETF-Investitionen bergen auch für diese Zielgruppe enormes Potential mit unschlagbaren Vorteilen: Risikoarmes, langfristiges und zuverlässiges Investment auch für den schmaleren Geldbeutel und dabei auch noch absolut anfängerfreundlich. Dieser Ratgeber führt Sie Schritt für Schritt in die spannende Welt des Börsenhandels ein, macht Sie mit wichtigem Grundlagenwissen vertraut und begleitet Sie praktisch & konkret bei Ihrem Investment-Einstieg. Lässt sich das auch für Laien umsetzen? Absolut! Denn die strukturierten, leicht verständlichen und umfassenden Informationen in diesem Buch sind gezielt so konzipiert, dass auch völlige Börsen-Neulinge problemlos in die Materie einsteigen und in kürzester Zeit ihren Vermögensaufbau starten können. Börsen-Basics: Aktien, ETF, Charts, Trends, Spreads, Cost-Average-Effekt - machen Sie sich umfassend, verständlich und systematisch mit den wichtigsten Grundlagen des Investierens vertraut und blicken Sie endlich durch im Finanz-Dschungel. Ihre Anlage: Finden Sie heraus, wie Aktienanalyse, Bilanzen, Trading-Indikatoren & Co. Ihnen bei der sinnvollen Investment-Auswahl helfen und wie Sie die perfekten Aktien & ETF für sich identifizieren. Praktisch & konkret: Depot eröffnen, Handelsplätze wählen, Anlagestrategie festlegen, Sektoren erschließen - starten Sie mit Step-by-Step-Anleitungen ganz einfach Ihren Vermögensaufbau. Psychologie des Investierens: Mit klugem Psycho-Management von Selbstvertrauen, Hoffnung, Frust, Gier, Hochmut oder Verlusterfahrungen machen Sie sich erst wirklich fit für die Welt des Investments. Dieses Buch ist Ihr idealer Wegbegleiter durch das faszinierende Trading-Universum und hilft Ihnen, eine solide Grundlage für langfristige Vermögensbildung aufzubauen. Mit den praktischen Übungen samt Lösungen im Bonus-Workbook steigen Sie im Handumdrehen richtig in die Materie ein und können schon bald mit dem Investieren loslegen. , Funktionswäsche > Motorrad- & Motorsportausrüstung , Auflage: 1. Auflage, Erscheinungsjahr: 20240906, Produktform: Kartoniert, Autoren: Borgmann, Moritz, Auflage: 24001, Auflage/Ausgabe: 1. Auflage, Seitenzahl/Blattzahl: 168, Themenüberschrift: BUSINESS & ECONOMICS / Finance / General, Keyword: aktien buch; aktien einsteiger buch; aktien etfs; aktien für anfänger; aktien für einsteiger; aktienhandel für einsteiger; buch über aktienhandel; börsen bücher; etf einsteiger buch; etf für anfänger; etfs für einsteiger 2024; investieren buch, Fachschema: Kunsthandel~Mäzen - Mäzenatentum~Finanz~Anlage (finanziell) - Geldanlage~Kapitalanlage~Recht / Ratgeber (allgemein), Fachkategorie: Finanzielle Aspekte der Kunst, Geldanlage~Finanzen~Persönliche Finanzen~Ratgeber, Sachbuch: Recht, Warengruppe: TB/Recht/Rechtsratgeber, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 210, Breite: 150, Höhe: 11, Gewicht: 300, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft,19,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Welche Rolle spielen Diversifikation und Risikomanagement bei der Entwicklung einer langfristigen Anlagestrategie?
Diversifikation hilft, das Risiko zu streuen, indem verschiedene Anlageklassen und -instrumente genutzt werden. Risikomanagement beinhaltet die Überwachung und Kontrolle von Risiken, um Verluste zu minimieren. Beide spielen eine entscheidende Rolle bei der Entwicklung einer langfristigen Anlagestrategie, um langfristige Renditen zu maximieren und potenzielle Verluste zu begrenzen. **
-
Warum ist Portfolio-Diversifikation ein wichtiger Aspekt der Anlagestrategie und wie kann sie dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren?
Portfolio-Diversifikation ist wichtig, um das Risiko zu minimieren, da sie es ermöglicht, Verluste in einem Bereich durch Gewinne in einem anderen auszugleichen. Durch die Streuung des Portfolios über verschiedene Anlageklassen und Branchen kann das Risiko eines Totalverlusts reduziert werden. Zudem kann die Diversifikation dazu beitragen, die Rendite zu maximieren, da sie es ermöglicht, von verschiedenen Marktbedingungen zu profitieren und Chancen in verschiedenen Bereichen zu nutzen. Eine gut diversifizierte Anlagestrategie kann dazu beitragen, die Volatilität des Portfolios zu verringern und langfristig stabile Renditen zu erzielen. **
-
Warum ist Portfolio-Diversifikation ein wichtiger Aspekt der Anlagestrategie und wie kann sie dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren?
Portfolio-Diversifikation ist wichtig, um das Risiko zu minimieren, da sie es ermöglicht, das Kapital auf verschiedene Anlageklassen und -instrumente zu verteilen. Durch die Streuung des Portfolios über verschiedene Anlagen können Verluste in einem Bereich durch Gewinne in einem anderen Bereich ausgeglichen werden. Dies trägt dazu bei, das Gesamtrisiko zu verringern. Gleichzeitig kann Portfolio-Diversifikation dazu beitragen, die Rendite zu maximieren, da sie die Möglichkeit bietet, von verschiedenen Marktbedingungen und Anlagechancen zu profitieren. Eine gut diversifizierte Anlagestrategie kann somit dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Warum ist Portfolio-Diversifikation ein wichtiger Aspekt der Anlagestrategie und wie kann sie dazu beitragen, das Risiko zu minimieren und die Rendite zu maximieren?
Portfolio-Diversifikation ist wichtig, um das Risiko zu minimieren, da sie es ermöglicht, das Kapital auf verschiedene Anlageklassen zu verteilen. Durch die Streuung des Portfolios über verschiedene Anlagen können Verluste in einem Bereich durch Gewinne in einem anderen Bereich ausgeglichen werden. Dies trägt dazu bei, das Gesamtrisiko zu reduzieren. Gleichzeitig kann Portfolio-Diversifikation auch dazu beitragen, die Rendite zu maximieren, da sie die Möglichkeit bietet, von verschiedenen Marktbedingungen zu profitieren und Chancen in verschiedenen Anlageklassen zu nutzen. Durch die Kombination von verschiedenen Anlagen kann das Portfolio insgesamt eine bessere Rendite erzielen, als wenn das Kapital nur in eine Anlageklasse investiert wäre. **
-
Wie können Anleger Wertpapiere nutzen, um ihr Portfolio zu diversifizieren und langfristig Rendite zu erzielen?
Anleger können Wertpapiere aus verschiedenen Anlageklassen wie Aktien, Anleihen und Rohstoffe kaufen, um ihr Portfolio zu diversifizieren. Durch die Streuung ihres Investments reduzieren sie das Risiko eines Verlusts bei einem einzelnen Wertpapier. Langfristig können Anleger durch eine breite Diversifizierung und eine strategische Auswahl von Wertpapieren eine höhere Rendite erzielen. **
-
Wie können Anleger ihr Portfolio effektiv verwalten, um eine optimale Diversifikation und Rendite zu erreichen?
Anleger können ihr Portfolio effektiv verwalten, indem sie in verschiedene Anlageklassen investieren, um das Risiko zu streuen. Sie sollten regelmäßig ihr Portfolio überprüfen und gegebenenfalls anpassen, um auf Veränderungen am Markt zu reagieren. Zudem ist es wichtig, langfristige Anlageziele zu definieren und diese im Auge zu behalten, um eine optimale Rendite zu erzielen. **
-
Wie kann Diversifikation dabei helfen, das Risiko in einem Portfolio zu verringern und die Rendite zu steigern?
Durch Diversifikation können Anleger ihr Kapital auf verschiedene Anlageklassen verteilen, um das Risiko zu streuen. Wenn eine Anlageklasse schlecht abschneidet, können Gewinne aus anderen Anlagen Verluste ausgleichen. Eine breite Diversifikation kann auch dazu beitragen, die Rendite zu steigern, da Anleger von verschiedenen Marktentwicklungen profitieren können. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.